深色模式
第 2 章:小车的各部分元器件功能介绍
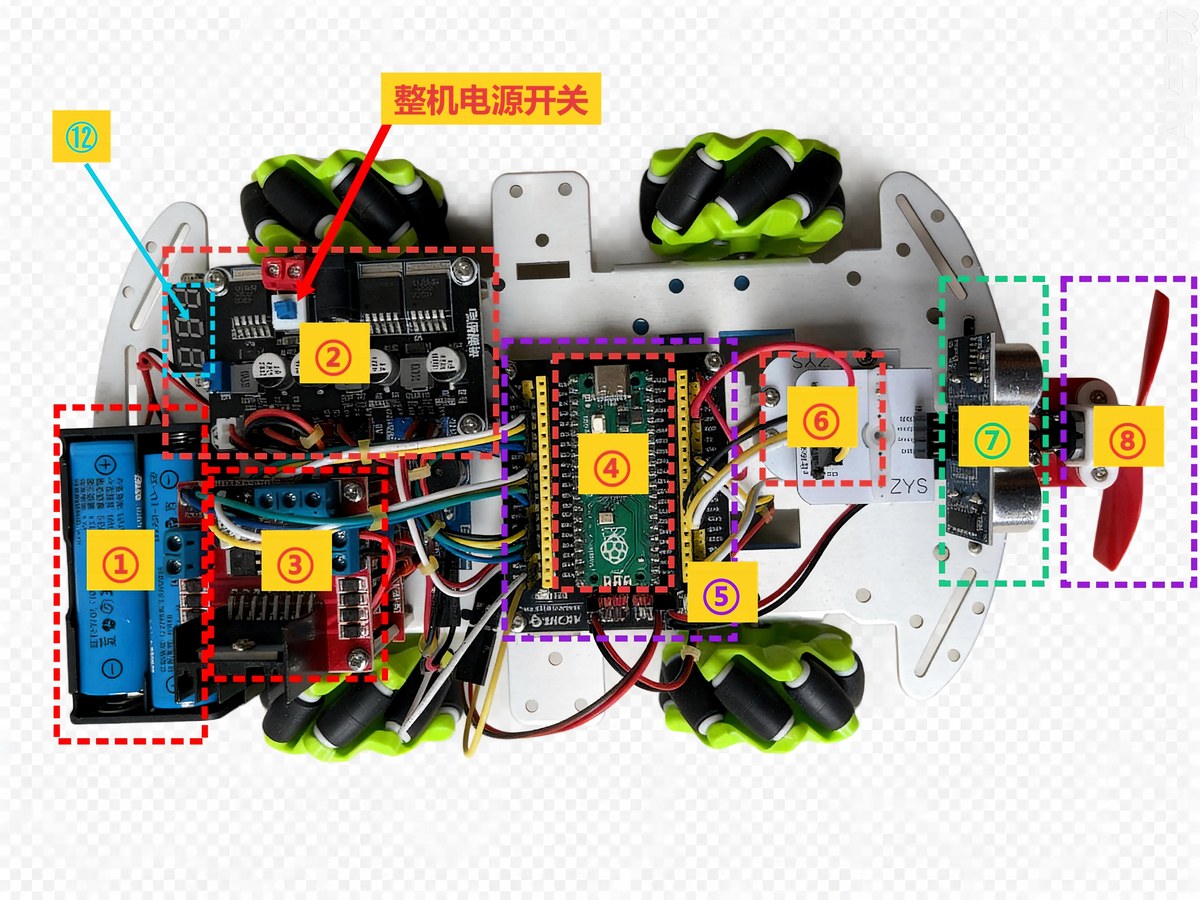
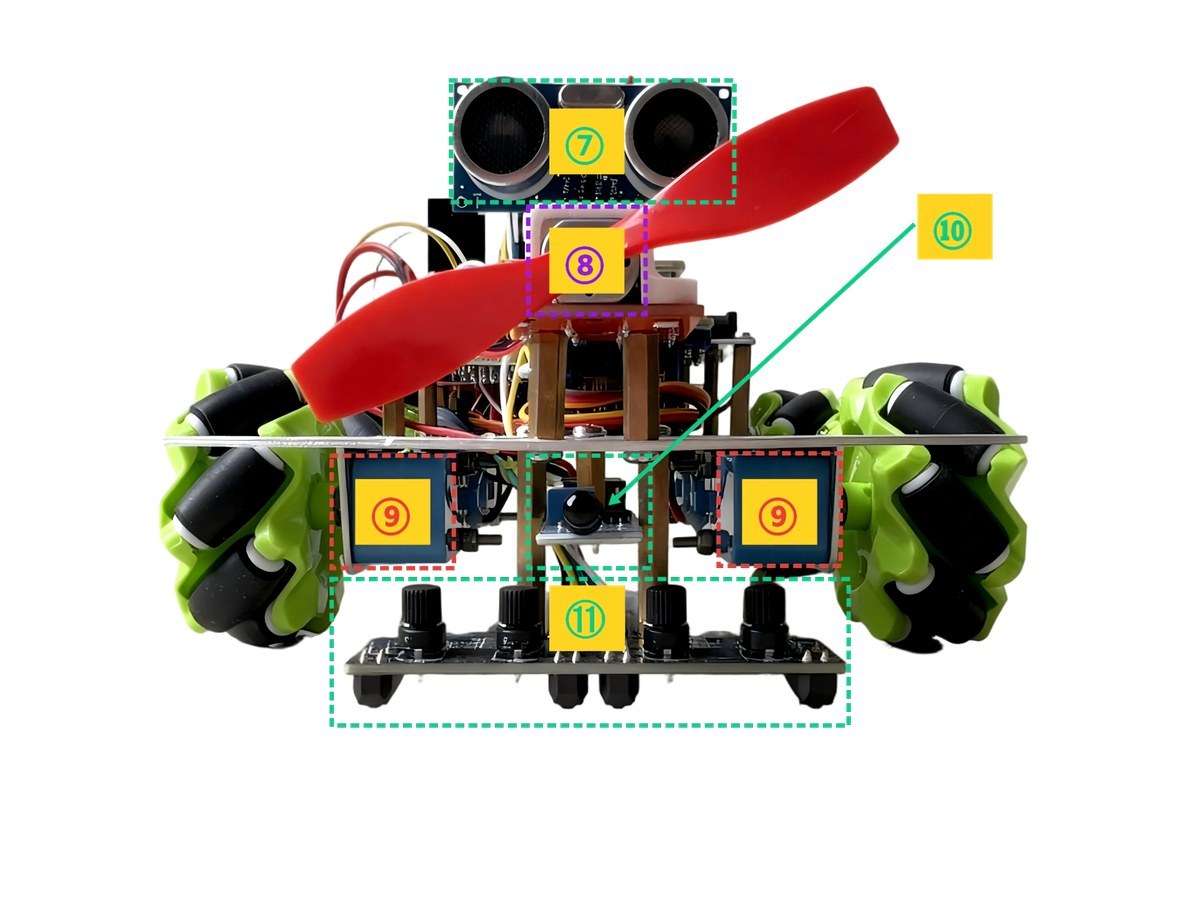
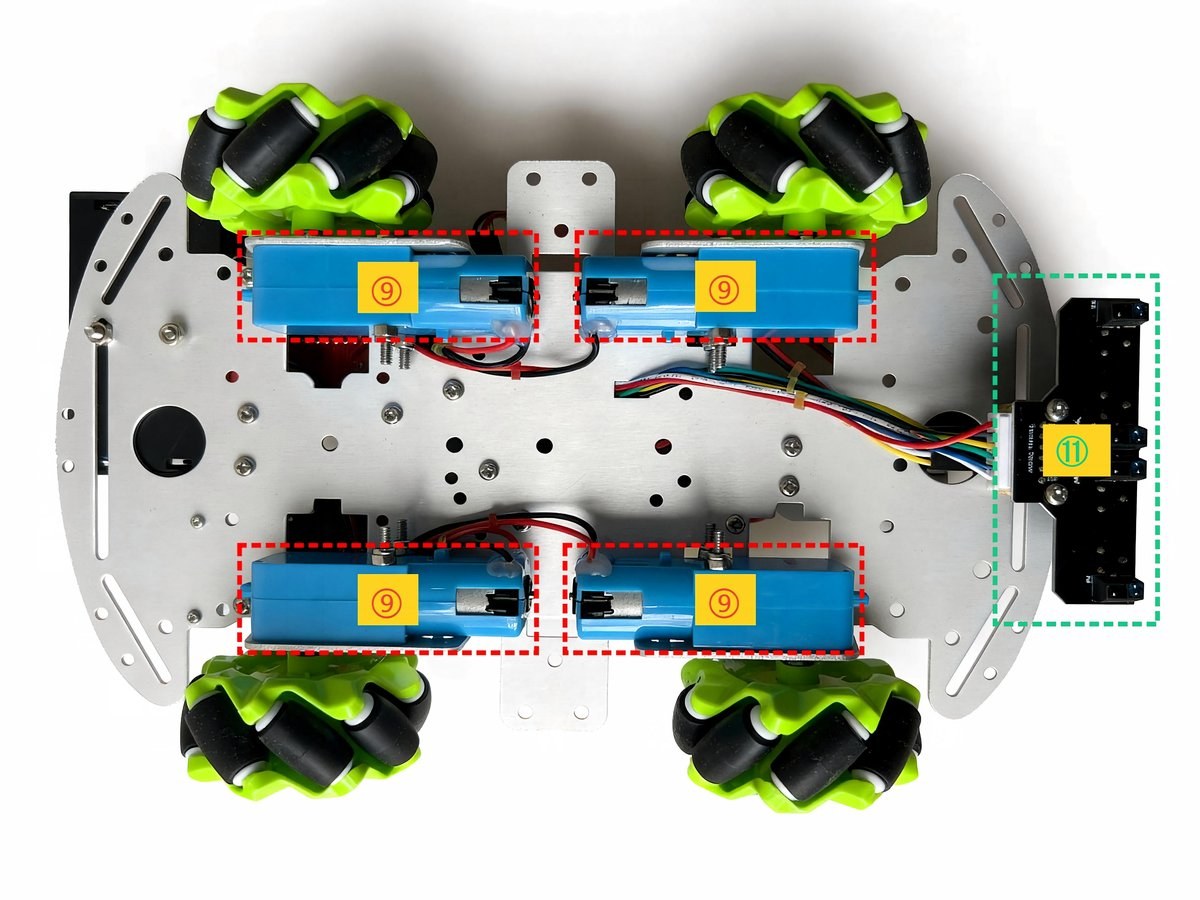
小车共有 12 个编号元器件。以下按顶面、正面、底部三个视角展示其安装位置,再逐一说明功能。
小车顶面视图(编号①②③④⑤⑥⑦⑧⑫):
小车正面视图(编号⑦⑧⑨⑩⑪):
小车底部视图(编号⑨⑪):
2.1 元器件功能说明
| 编号 | 名称 | 功能说明 |
|---|---|---|
| ① | 电池组 | 由两节 18650 电池串联组成,为整车提供 7.4V 供电。为保证行进过程中电池稳固,电池盒采用紧固设计;取下充电时需由成年人使用平头起子撬开。 |
| ② | 电源模块 | 对电池组供电进行稳压与分流,提供 5 组 5V 输出接口(红色)、5 组 3.3V 输出接口(蓝色)和 5 组可调电压输出接口(黄色)。可调电压输出接口前端的内置电阻出厂前已调整至 0,因此该区域电压的是电池组的实际电压(电池组能提供的最大电压)。 |
| ③ | 电机驱动模块 | 分为上下两层:上层控制后轮两个电机,下层控制前轮两个电机。 |
| ④ | 树莓派 Pico 芯片 | 整车的控制核心。程序上传至该芯片,全部控制逻辑在其中运行。 |
| ⑤ | 树莓派 Pico 拓展板 | 固定 Pico 芯片并将其管脚引出,同时提供杜邦线公头接口与母头接口;另扩展了 4 组 5V 和 4 组 3.3V 电源输出。 |
| ⑥ | 舵机 | 用于控制超声波模块的朝向,可在小车不行进的情况下改变探测方向。 |
| ⑦ | 超声波模块 | 安装于舵机上方,用于探测小车前方的障碍物。 |
| ⑧ | 风扇模块 | 支持正转(向前吹风灭火)与反转(向后吹风吸烟),用于灭火任务(吹灭蜡烛)。 |
| ⑨ | 减速金属齿轮电机 | 共 4 个,为 4 个麦克纳姆轮提供动力。配合麦克纳姆轮可实现平移、斜移、原地转向等动作。 |
| ⑩ | 火焰探测器 | 用于探测前方的高温物体与火焰,是灭火任务的检测传感器。 |
| ⑪ | 四路循迹探头 | 循迹(自动驾驶)时检测下方轨道的传感器模块:压黑线输出 0,白色区域输出 1;压黑线(读到 0)时对应指示灯点亮。**注意:四个探头从左至右的物理顺序为 2134,而非 1234。**循迹程序效果不符合预期时,应首先核对探头编号。 |
| ⑫ | 电压表 | 接于电源模块可调电压输出接口区,实时显示电池组电压。电池充满电时电压一般为 6.8~7.2V;显示值低于 6V 时应及时充电。 |
安全提示:电池组的拆装必须由成年人操作;电压表读数低于 6V 时应停止实验并充电,过度放电会损坏 18650 电池。
2.2 供电接线方案
任何电子元器件工作都需要电源,正常工作的前提是正确连接正极与负极。下表列出各元器件的供电电压及取电位置(接电源模块,或接拓展板分出的电源)。所有供电连线出厂时已完成,本表用于理解供电结构与故障排查。
| 元器件 | 供电电压 | 取电位置 |
|---|---|---|
| ① 电池组 | 输出 7.4V | 接入 ② 电源模块输入端(整车供电来源) |
| ② 电源模块 | — | 输入接电池组;输出分为 5V(红)、3.3V(蓝)、可调电压(黄)三个供电区 |
| ③ 电机驱动模块 | 7.4V | 接电源模块供电输出可调电压(黄)区(出厂已连接,无需改动) |
| ④⑤ Pico + 拓展板 | 5V | 电源模块 5V(红)输出区 → 拓展板 VBUS(红 15 母母)与 GND(黑 10 母母) |
| ⑥ 舵机 | 5V | 拓展板 USB(5V)供电输出区(红 + 棕 −,10 公母) |
| ⑦ 超声波模块 | 3.3V | 拓展板 3V3(OUT) 脚(红 10 母母)与 GND(黑 10 母母) |
| ⑧ 风扇模块 | 5V | 拓展板 USB(5V)供电输出区(红 + 黑 −,10 母母) |
| ⑨ 减速电机 ×4 | 由驱动模块供电 | 接 ③ 电机驱动模块输出口(出厂已连接) |
| ⑩ 火焰探测器 | 3.3V | 拓展板 3V3 供电输出区(红 + 黑 −,15 母母) |
| ⑪ 四路循迹探头 | 5V | 拓展板 USB(5V)供电输出区(自带红 + 白 −) |
| ⑫ 电压表 | 可调电压(显示电池实际电压) | 电源模块黄色可调电压输出区 |
2.3 信号线接线方案
除电压表外,各传感器与动力输出元器件均带有信号线。信号线一端连接元器件,另一端连接 Pico 的 GP 管脚;程序通过 GP 管脚输出控制信号或读取传感器数据。全车信号接线如下图所示(引脚分布图 2.0 版),出厂时已完成连接。编程时按下表选择对应管脚即可。
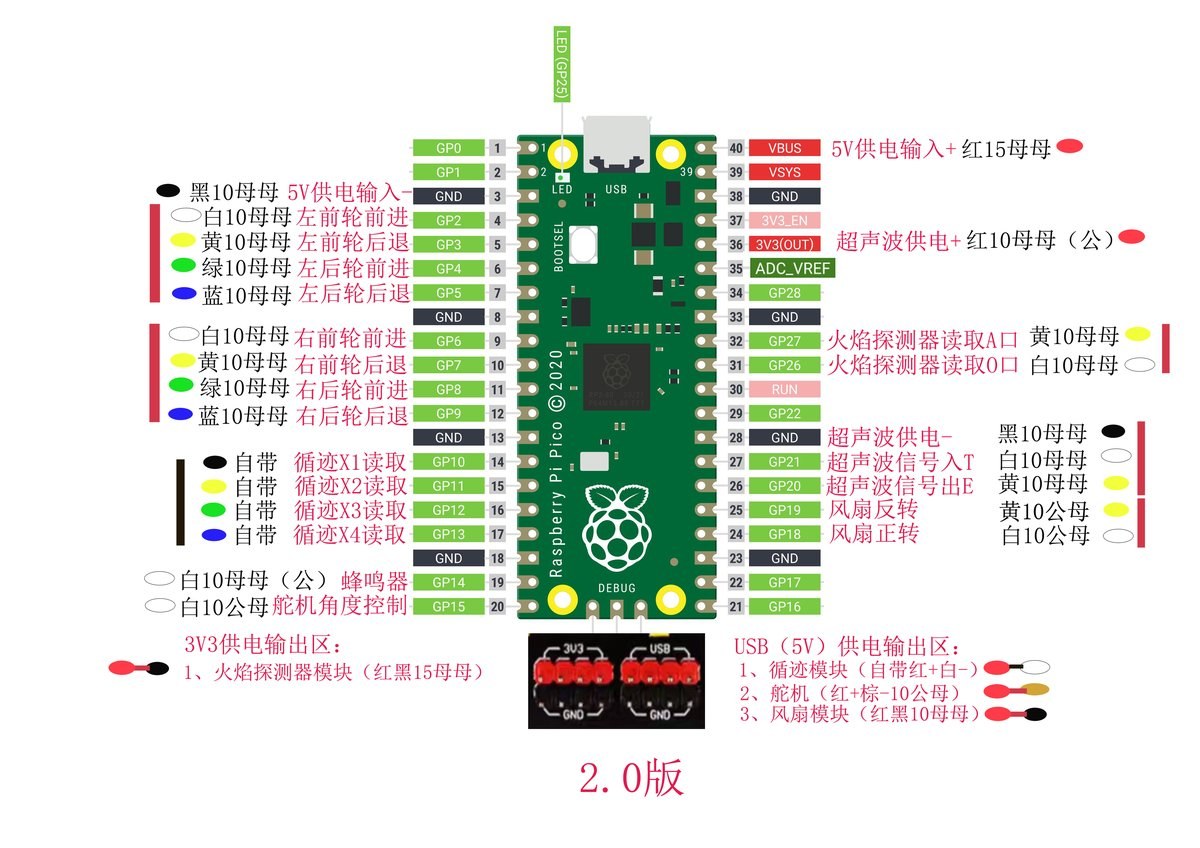
| 元器件 | 信号功能 | Pico 管脚 | 杜邦线颜色 / 规格 |
|---|---|---|---|
| 左前轮电机 | 左前轮前进 | GP2 | 白 10 母母 |
| 左前轮后退 | GP3 | 黄 10 母母 | |
| 左后轮电机 | 左后轮前进 | GP4 | 绿 10 母母 |
| 左后轮后退 | GP5 | 蓝 10 母母 | |
| 右前轮电机 | 右前轮前进 | GP6 | 白 10 母母 |
| 右前轮后退 | GP7 | 黄 10 母母 | |
| 右后轮电机 | 右后轮前进 | GP8 | 绿 10 母母 |
| 右后轮后退 | GP9 | 蓝 10 母母 | |
| 四路循迹探头 | 循迹 X1 读取 | GP10 | 自带 |
| 循迹 X2 读取 | GP11 | 自带 | |
| 循迹 X3 读取 | GP12 | 自带 | |
| 循迹 X4 读取 | GP13 | 自带 | |
| 蜂鸣器 | 蜂鸣器鸣响控制 | GP14 | 白 10 母母(公) |
| 舵机 | 舵机角度控制 | GP15 | 白 10 公母 |
| 风扇模块 | 风扇正转(向前吹风) | GP18 | 白 10 公母 |
| 风扇反转(向后吹风) | GP19 | 黄 10 公母 | |
| 超声波模块 | 超声波信号出 E(Echo) | GP20 | 黄 10 母母 |
| 超声波信号入 T(Trig) | GP21 | 白 10 母母 | |
| 火焰探测器 | 火焰探测器读取 D 口(数字量) | GP26 | 白 10 母母 |
| 火焰探测器读取 A 口(模拟量) | GP27 | 黄 10 母母 |
说明:树莓派 Pico 共 40 个针脚,需区分识别用的 1-40 物理编号与编程用的 GP 编号,重要的事情说三遍:编程一定要用GP编号。编号混淆是程序运行不符合预期的常见原因。本教程统一使用 GP 编号。