深色模式
第 12 章:超声波测距与风扇、红绿灯、LED 灯珠和蜂鸣器综合联动
12.1 预期实现效果
整合所有模块,构建一个基于距离的自动响应系统:
| 距离范围 | 风扇 | 红绿灯 | 蜂鸣器 | LED 灯珠 |
|---|---|---|---|---|
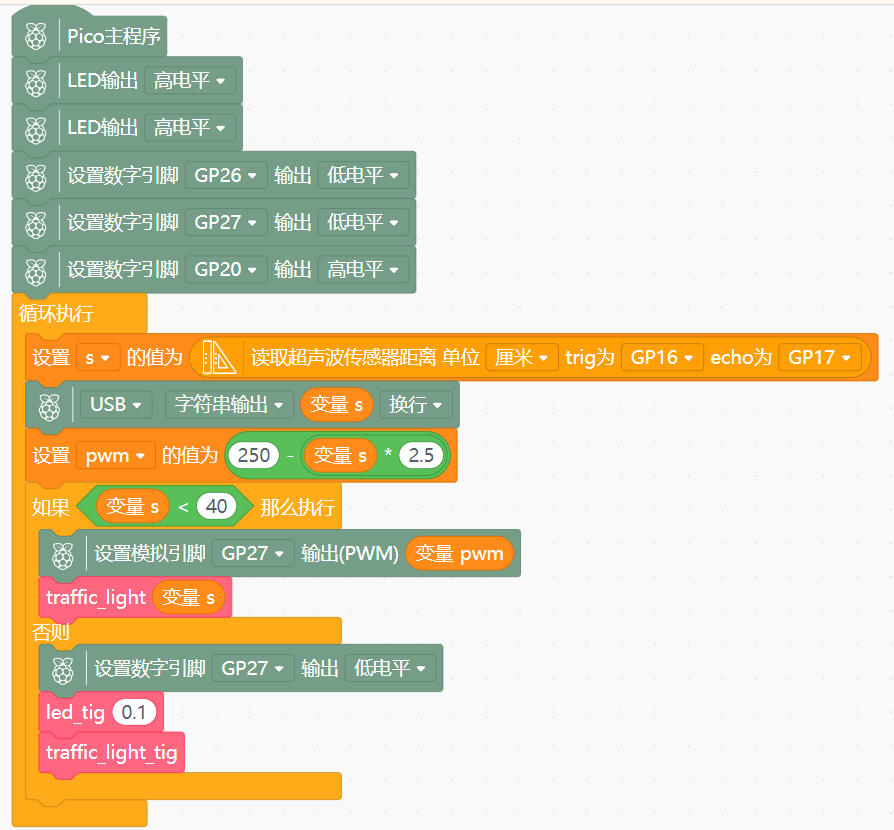
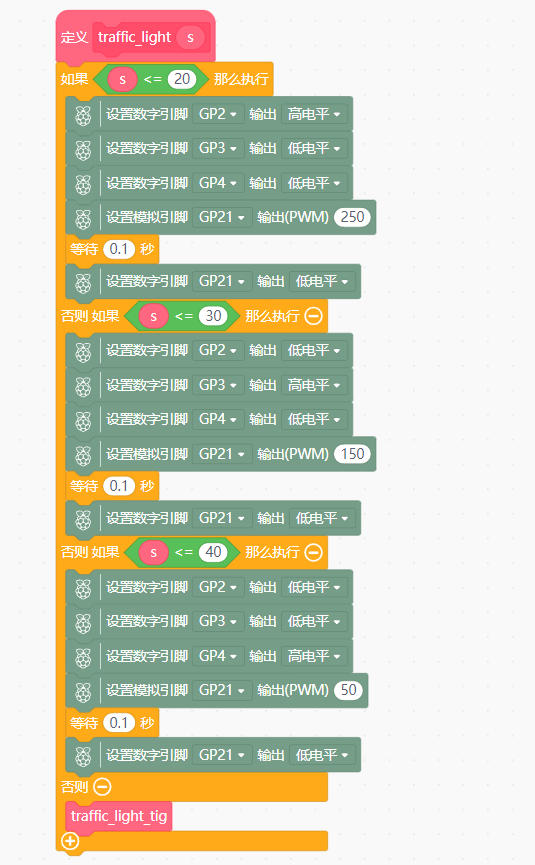
| <20cm | 低速 | 红灯 | 急促 | 跑马灯 |
| 20~30cm | 中速 | 黄灯 | 紧迫 | 跑马灯 |
| 30~40cm | 高速 | 绿灯 | 急迫 | 跑马灯 |
| ≥ 40cm | 停转 | 规律闪烁 | 规律蜂鸣 | 跑马灯 |
12.2 实现逻辑原理
通过编程,使用超声波测量距离,按距离条件控制红绿灯模块对应颜色 LED 的亮灭,并线性调节风扇转速。
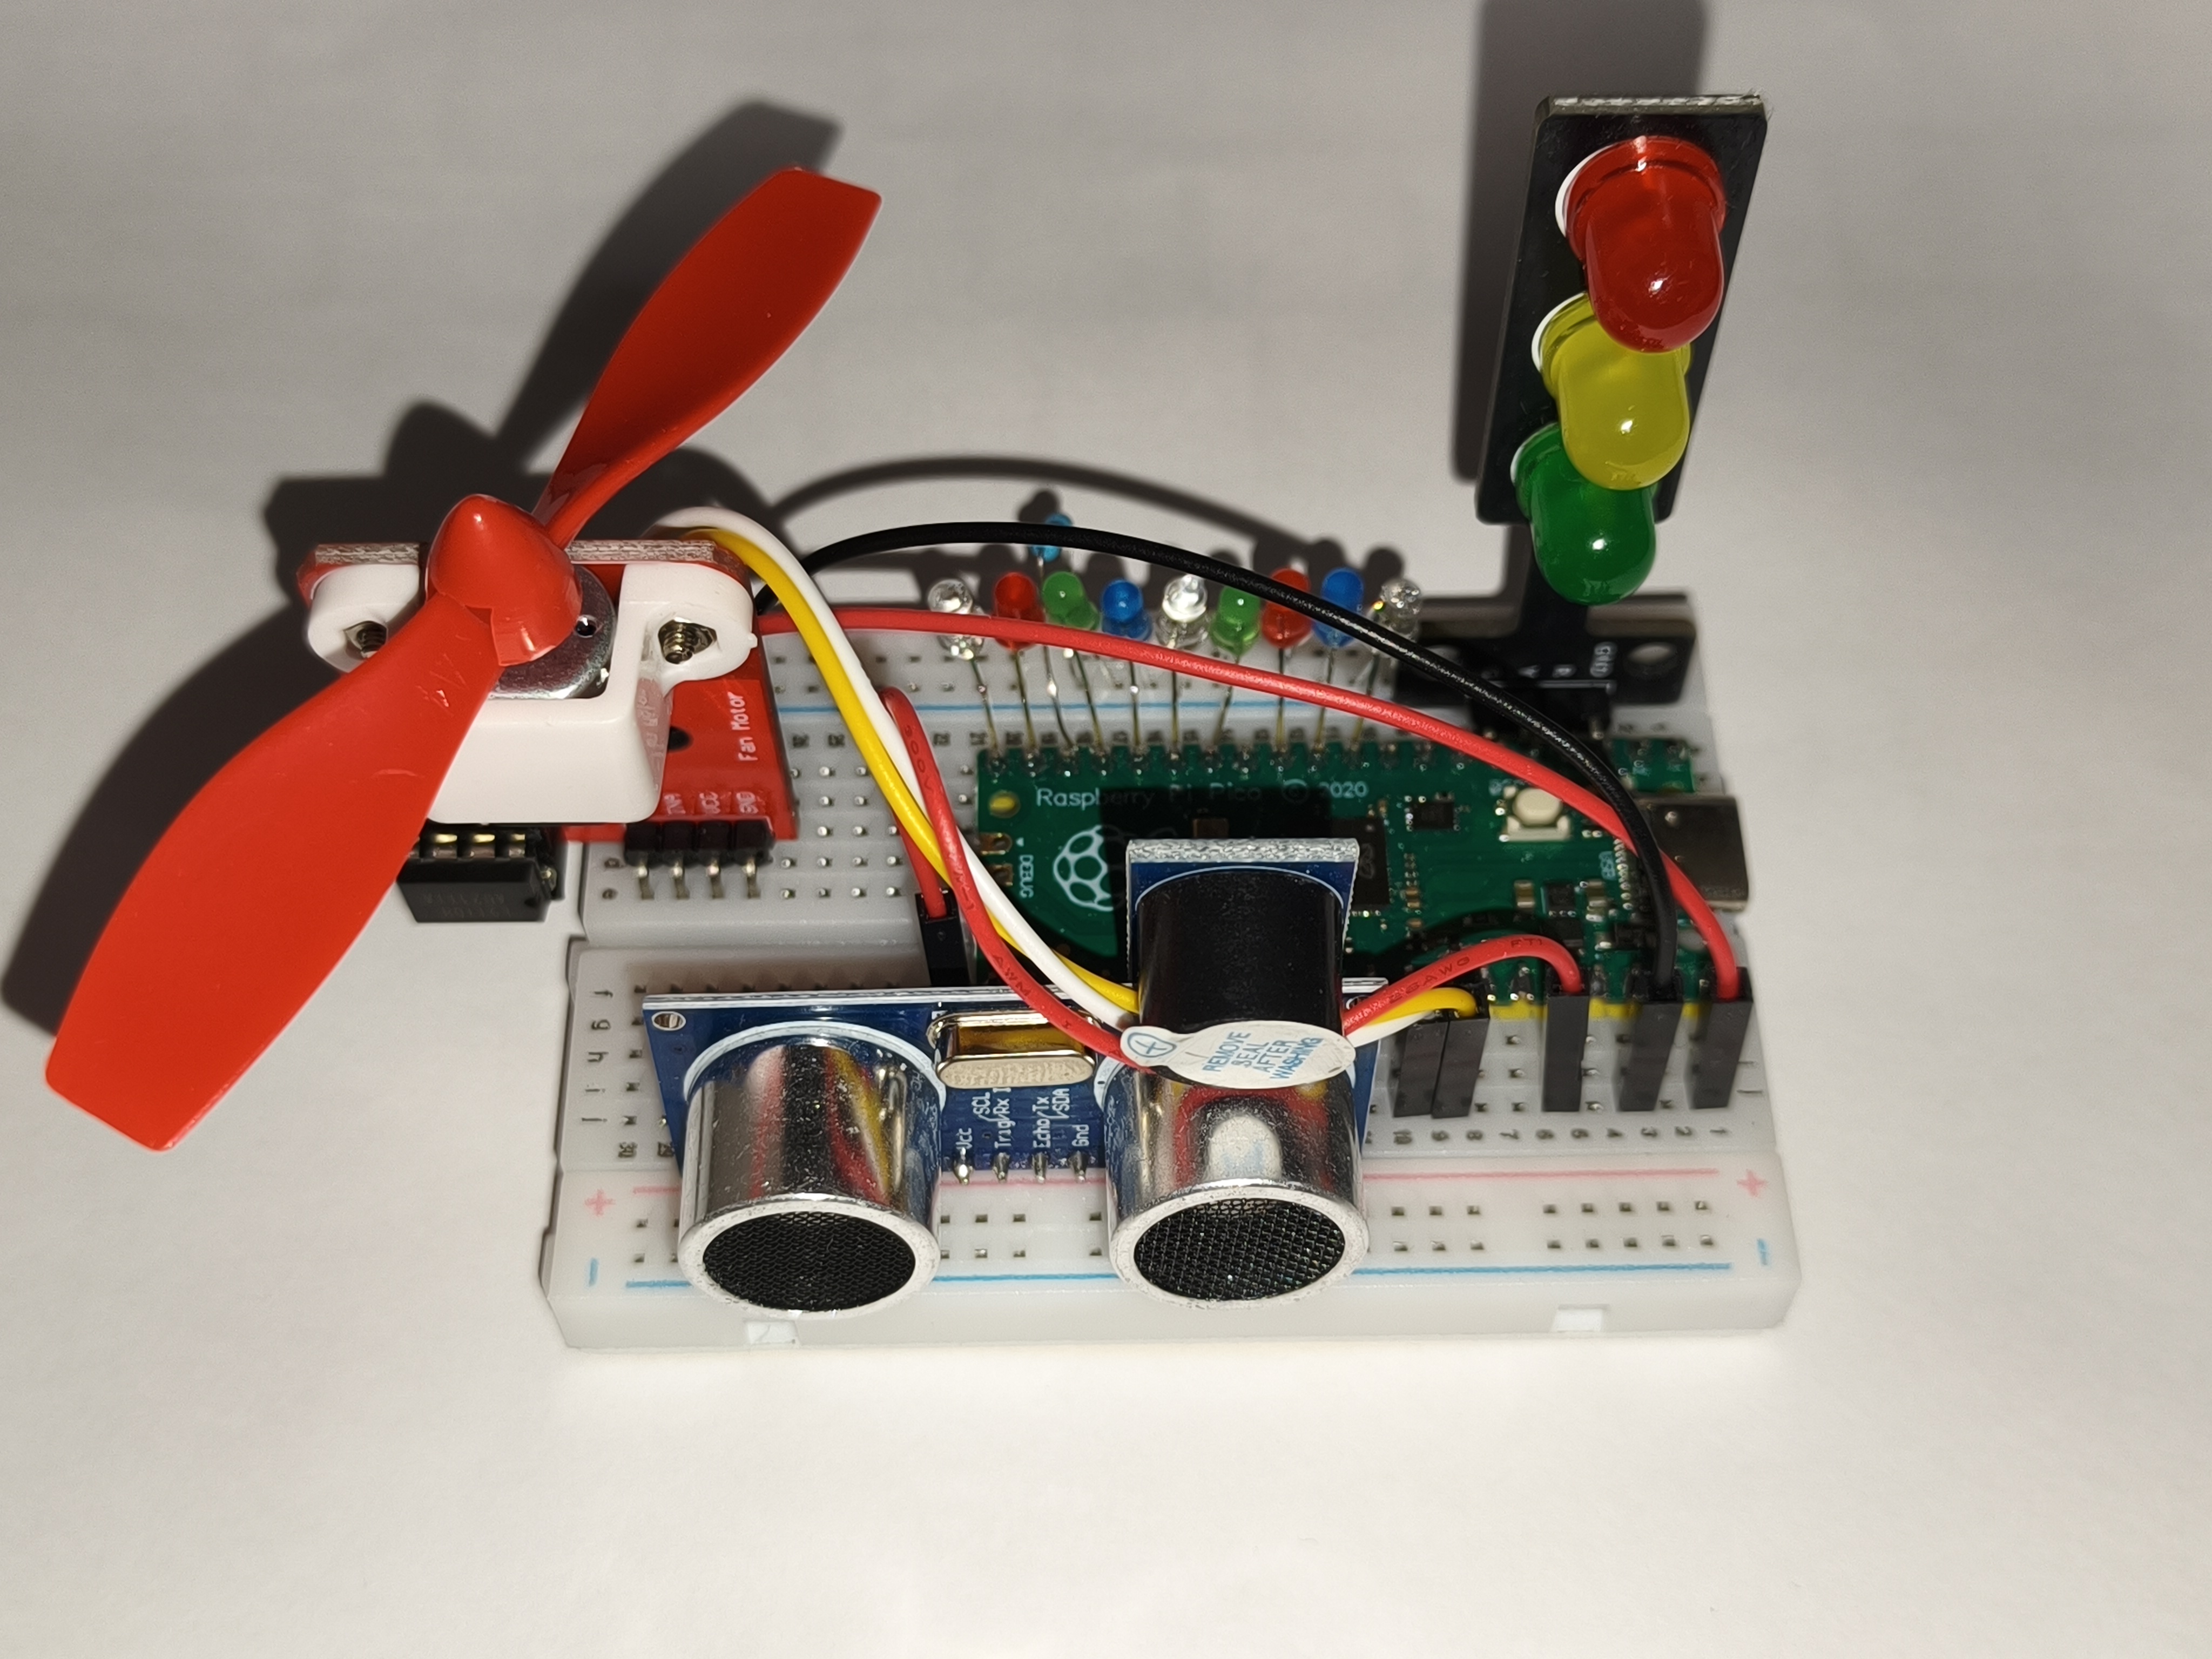
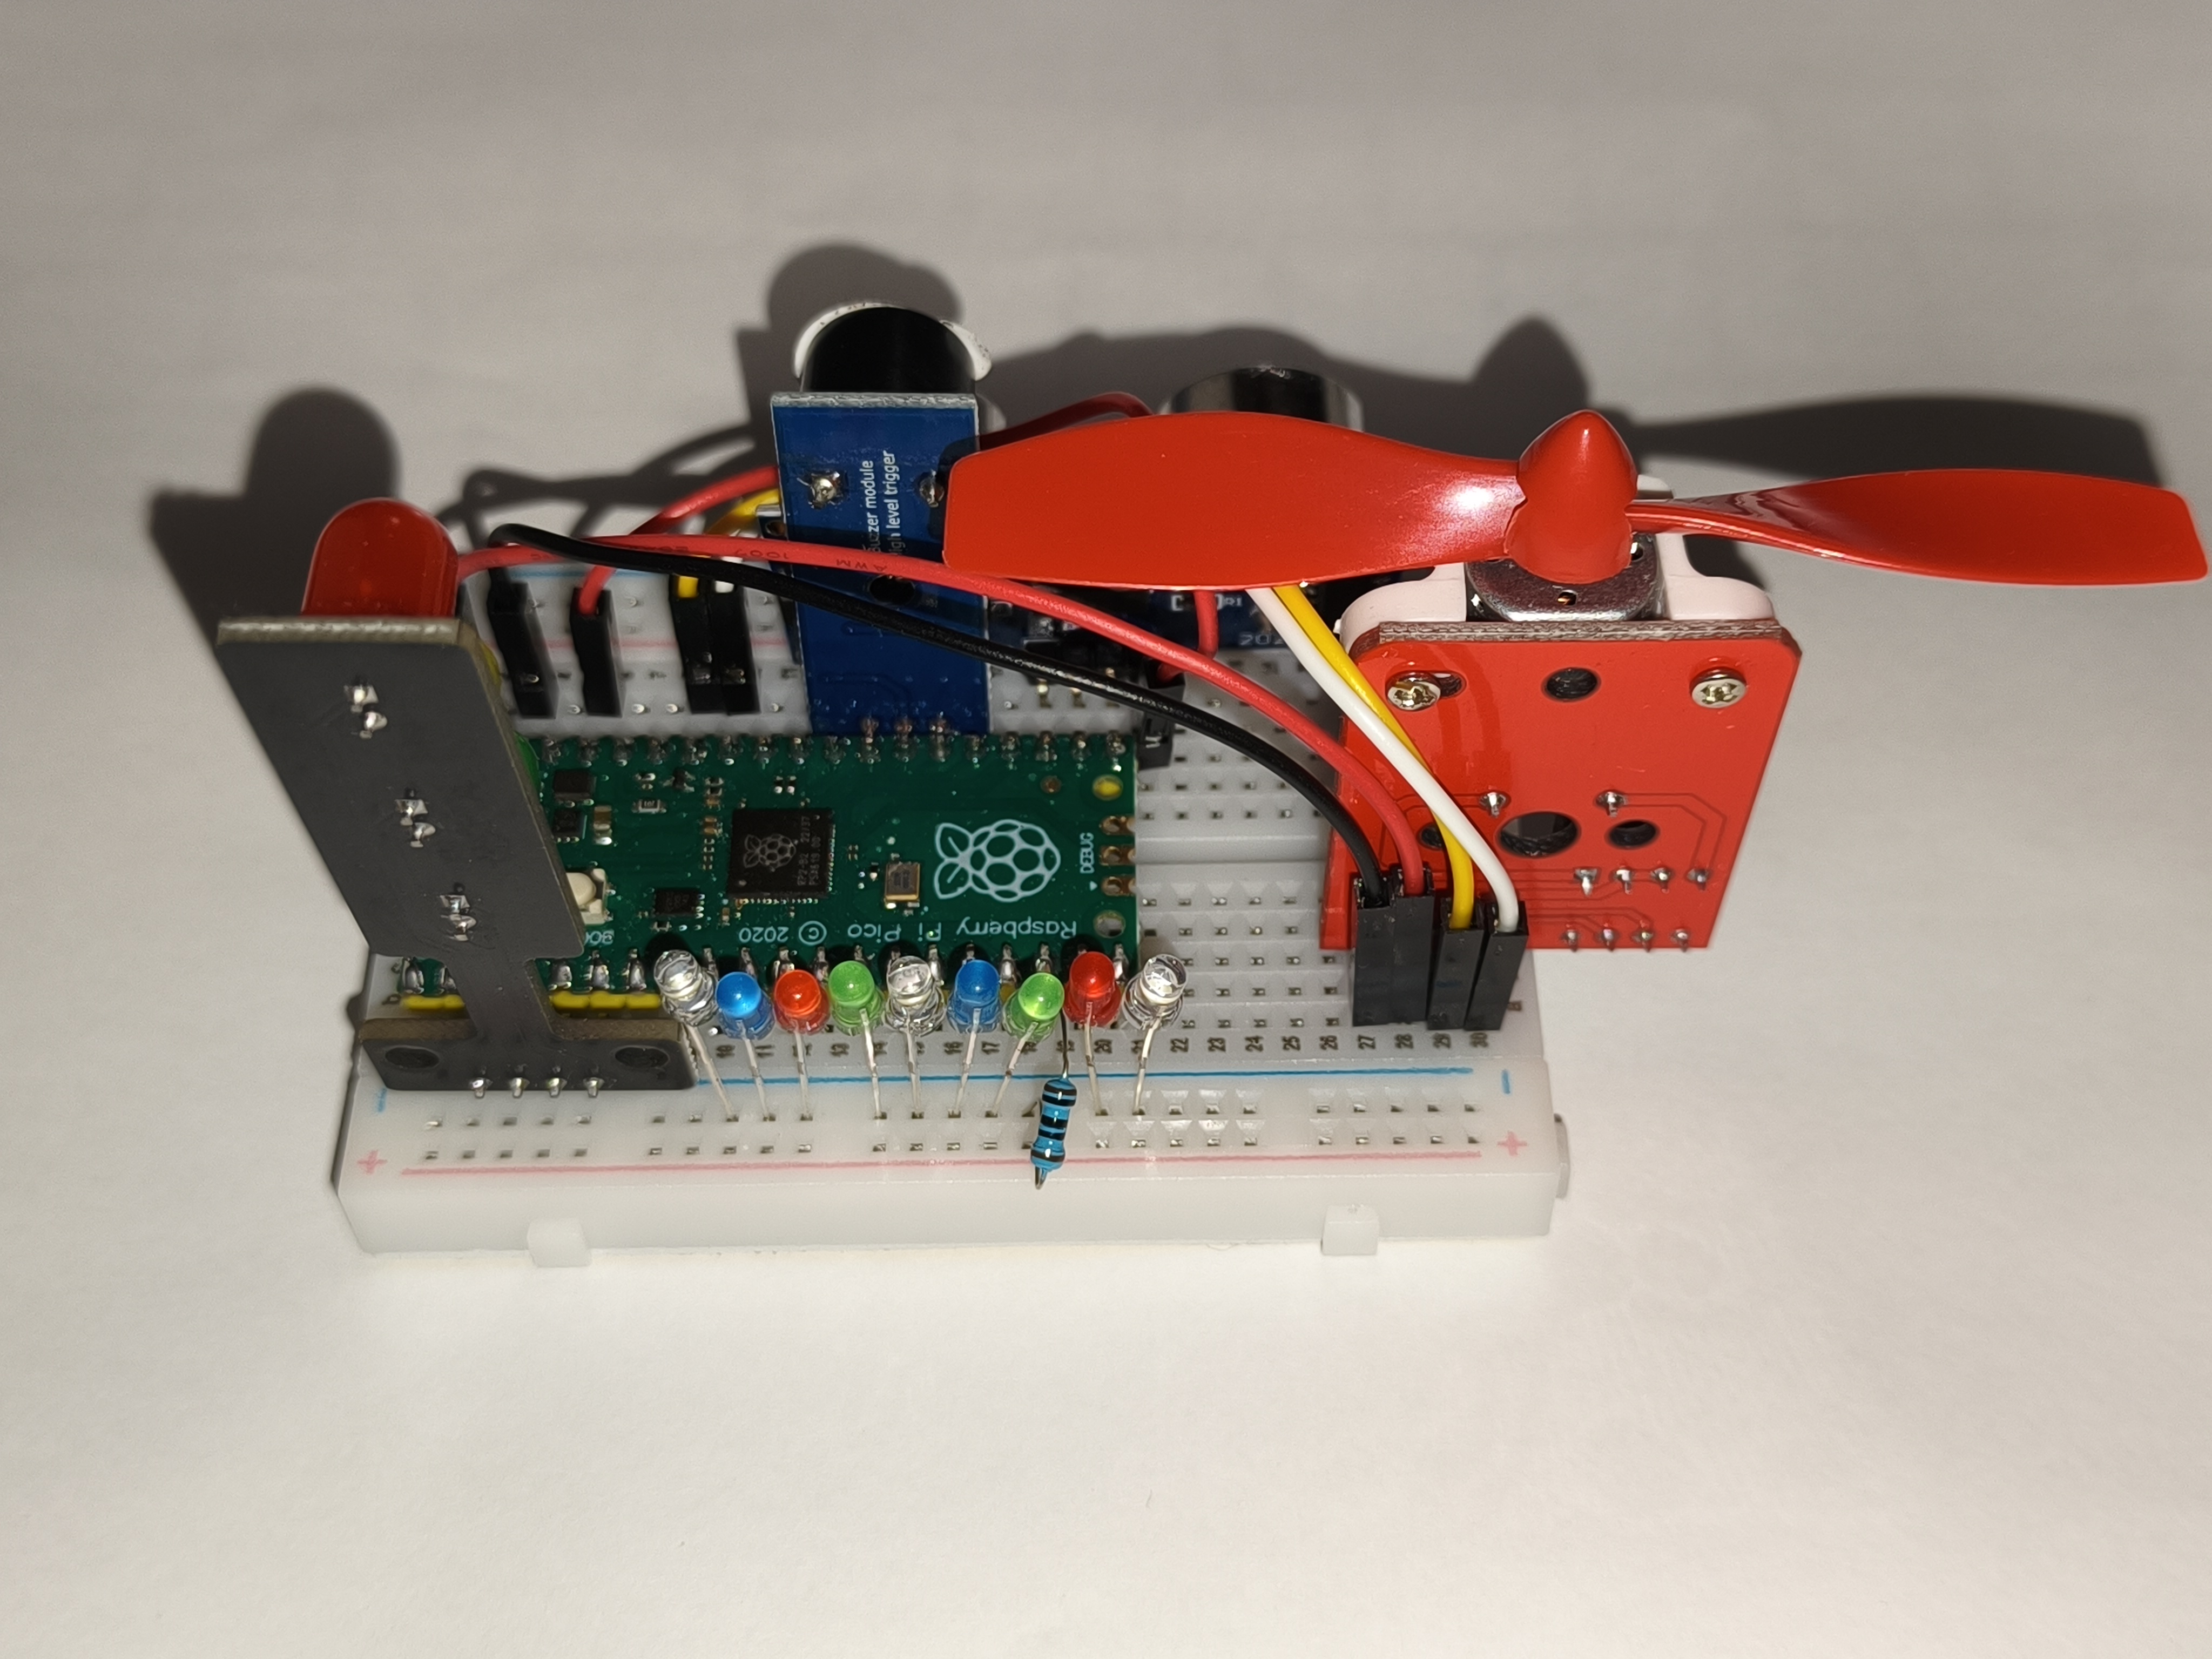
12.3 接线方法
| 模块 | 引脚 | 功能 |
|---|---|---|
| 超声波HC-SR04 GND | GND | 电源负极 |
| 超声波HC-SR04 Trig | GP16 | 超声波触发 |
| 超声波HC-SR04 Echo | GP17 | 超声波回波(分压后) |
| 超声波HC-SR04 VCC | 3V3 | 电源正极,通过杜邦线连接 |
| 风扇 GND | GND | 杜邦线连接 |
| 风扇 VCC | VBUS | 电源正极(5伏),杜邦线连接 |
| 风扇 INA | GP26 (PWM) | 调速 |
| 风扇 INB | GP26 (PWM) | 调速 |
| 红绿灯 GND | GND | 共地(电源负极) |
| 红灯 | GP2 | 交通灯红 |
| 黄灯 | GP3 | 交通灯黄 |
| 绿灯 | GP4 | 交通灯绿 |
| 蜂鸣器VCC | GP20 | 高电平常开当3.3v电源正极 |
| 蜂鸣器I/O | GP21(PWM) | 报警触发 |
| 蜂鸣器GND | 直插板载GND | 电源负极 |
| 状态 LED | GP9 | 距离状态指示 |
| LED灯珠群短脚 | 公共 GND | 共地(电源负极),连接时加100Ω电阻 |
| LED灯珠群长脚 | GP7-GP15 | 电源正极 |
12.4 代码实现
主过程
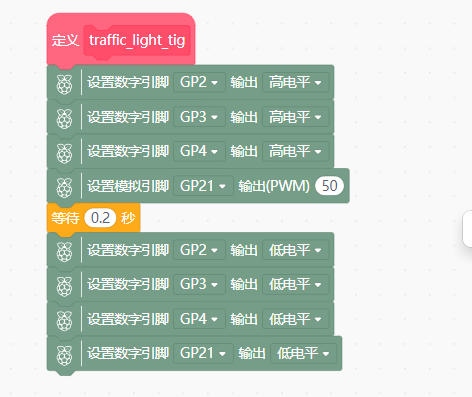
红绿灯模块根据距离变换颜色(函数)
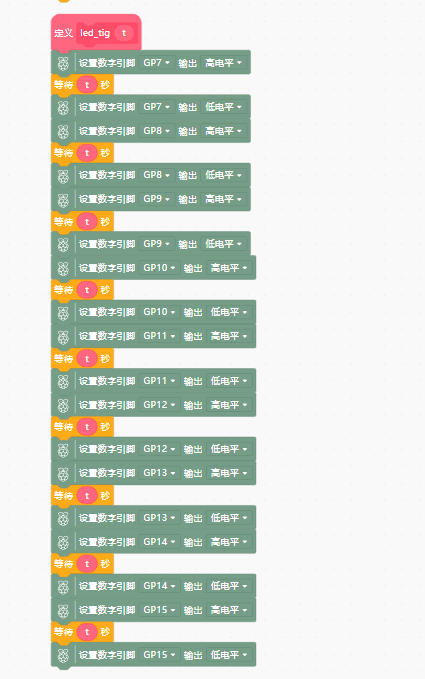
一排LED灯珠跑马灯效果(函数)
绚丽效果的背后,是代码与逻辑的层层堆叠,暴力出奇迹。
红绿灯交替规律闪烁(函数)